


 Casa /
Cambio cicloidale vs Trasmissione armonica: Differenze nelle applicazioni della robotica
Cambio del mixer interno in gomma: Leggi il profilo di caricamento batch, Non solo kW del motore
22 ottobre, 2026
Accoppiamento del cambio industriale caldo dopo l'allineamento a freddo: Cosa controllare
22 ottobre, 2026
Il motore idraulico a ruota non ruota: Motore separato, Guasti ai freni e al cambio
22 ottobre, 2026
Cambiamenti del gap del rullo del calendario: Cosa deve contenere l'accoppiamento di trasmissione?
22 ottobre, 2026
Se devi scegliere tra un cambio cicloidale e un azionamento armonico per una giunzione robotica, La risposta breve è: I motori armonici vincono sulla compattezza e sul gioco quasi zero per asce di precisione leggere come i polsi, mentre i cambi cicloidali prevalgono sulla tolleranza agli ammortizzatori, Rigidità, e la durata delle assi a carico pesante come basi e spalle. Entrambi offrono alti rapporti di riduzione in un singolo stadio, Ma lo ottengono attraverso meccanismi fondamentalmente diversi che si adattano a articolazioni e cicli di lavoro differenti.
Punti chiave:
- Differenza nel meccanismo: I motori armonici utilizzano un generatore d'onde, Flexspline, e spline circolari; I trastorni cicloidali utilizzano un cuscinetto eccentrico e un disco cicloidale con perni — portando a diversi modi di guasto e caratteristiche di carico.
- Rigidità & shock: Gli azionamenti cicloidali offrono maggiore rigidità torsionale e una superiore resistenza al carico d'urto (Fino a ~5× coppia nominale), rendendoli migliori per articolazioni pesanti o cariche da impatto.
- Reazione negativa: I trasmissioni armoniche offrono un vero funzionamento senza gioco di gioco; I motori cicloidali raggiungono un gioco di gioco molto basso (Quasi zero quando precaricato) ma non matematicamente zero.
- Efficienza: Gli azionamenti cicloidali tipicamente raggiungono un'efficienza superiore dal 3 al 5% rispetto agli azionamenti armonici (85–92% contro 70–85%) a causa della riduzione dell'attrito di slittamento.
- Mappatura degli assi robotici: Gli ingranaggi a onde di deformazione dominano i polsi, gomiti, e giunti compatti; Azionamenti cicloidali di adattamento a basi, Spalle, e assi ad alta inerzia in cui il carico d'urto e la vita sono più importanti del peso.
Cos'è un cambio cicloidale?
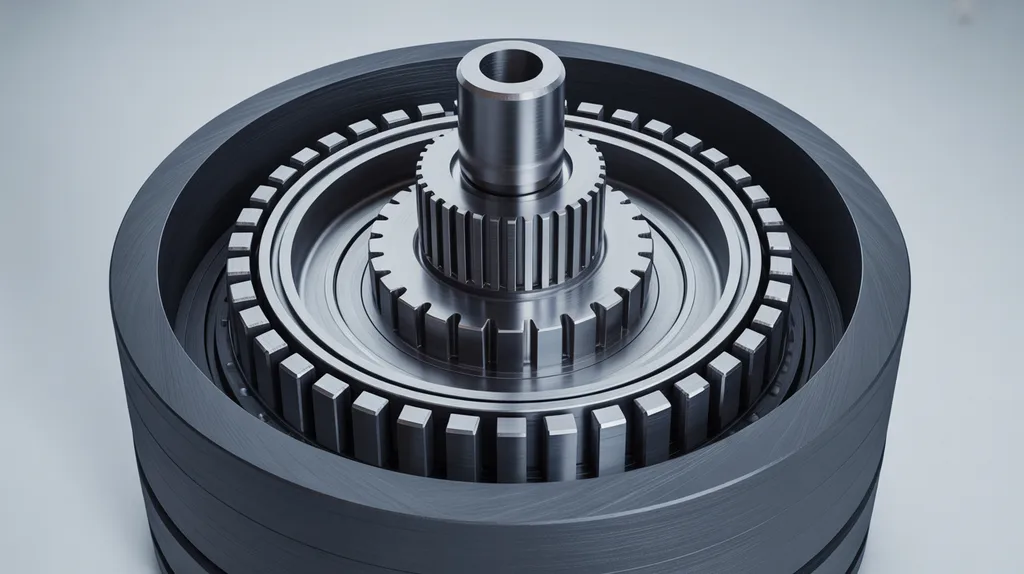
Un Cambio cicloidale (chiamato anche azionamento cicloidale o riduttore cicloidale) è un meccanismo di riduzione della velocità che utilizza un cuscinetto eccentrico per azionare uno o più dischi cicloidali, che si muovono contro i perni del ingranaggio ad anello per convertire l'ingresso ad alta velocità in una coppia elevata.
I componenti chiave sono:
- Cuscinetto/camma eccentrico — montato sull'albero di ingresso, crea un eccentrico (Fuori centro) Moto
- Disco cicloidale(s) — uno o due dischi lobati che rotolano all'interno della carcassa
- Perni/rulli per ingranaggi ad anello — perni fissi all'interno dell'alloggiamento che il disco cicloidale contatta
- Pin di uscita — trasferire il moto orbitale all'albero di uscita
Poiché più denti sul disco cicloidale rimangono a contatto simultaneamente con i perni dell'anello, Il carico è distribuito su molti punti di contatto. Secondo Cone Drive, Questo design multi-contatto conferisce ai motori cicloidali vantaggi naturali nella resistenza al carico d'urto, Durabilità, e alta capacità di coppia. Il contatto rotante — piuttosto che quello scorrevole — è anche ciò che rende gli azionamenti cicloidali più efficienti rispetto a quelli armonici nella maggior parte delle condizioni operative.
I cambi cicloidali sono ampiamente utilizzati in applicazioni industriali che vanno dai sistemi di nastri trasportatori ai macchinari pesanti. Per una visione più ampia di come si collocano questi riduttori nei diversi settori, Consulta la nostra guida a Applicazioni in riduttori cicloidali.
Cos'è un azionamento armonico (Attrezzatura a onde di deformazione)?
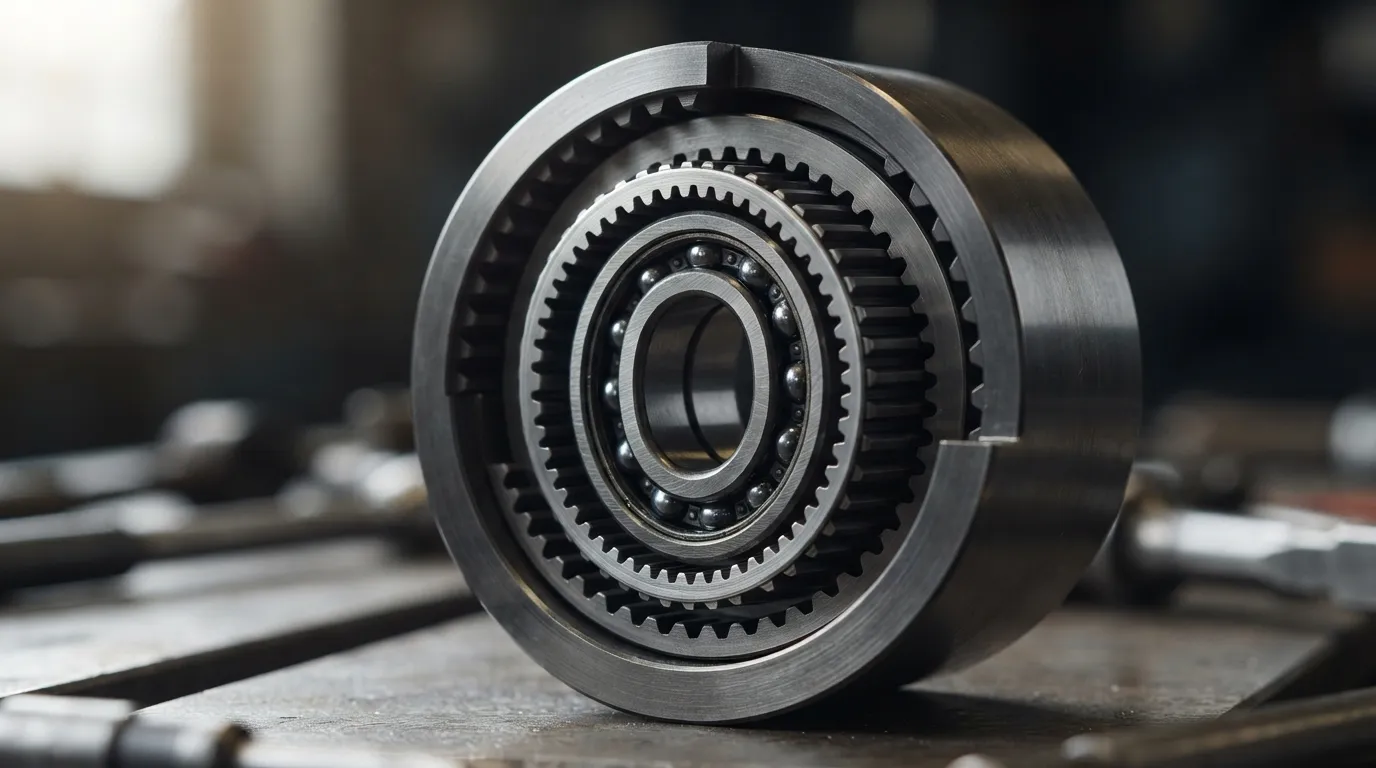
Un Azionamento armonico — chiamato anche ingranaggio a onda di deformazione — è un meccanismo compatto di riduzione della velocità che utilizza un generatore d'onda per deformare elasticamente una cantratura flessibile contro una cantratura rigida circolare, creando denti a rete in due punti opposti.
I tre componenti principali sono:
- Generatore d'onda — una camma ellittica con un cuscinetto che si inserisce all'interno della flexspline
- Flexspline — una parete sottile, Cilindro flessibile con denti esterni sulla superficie esterna
- Scanalatura circolare — un anello rigido con denti interni che si intrecciano con la flexspline
Il generatore d'onda ruota ed elasticamente deforma la flexspline, causando la fusione con la spline circolare in due punti. Perché la flexspline ha leggermente meno denti rispetto alla spline circolare, Ogni rotazione avanza l'output di un piccolo incremento — producendo una forte riduzione in un singolo, Stadio compatto.
La tecnologia del movimento armonico è stata inventata da C.W. Musser nel 1957. Secondo Cone Drive, I drive armonici sono preferiti nelle applicazioni che richiedono zero reazioni negative, Alta precisione posizionale, e il movimento fluido — in particolare nella robotica, Aerospaziale, e dispositivi medici. La flexspline è l'elemento definitorio: La sua deformazione elastica consente l'ingaggio a zero giocoli, ma è anche il componente più suscettibile alla fatica nel tempo.
Cambio cicloidale vs Trasmissione armonica: Confronto Diretto
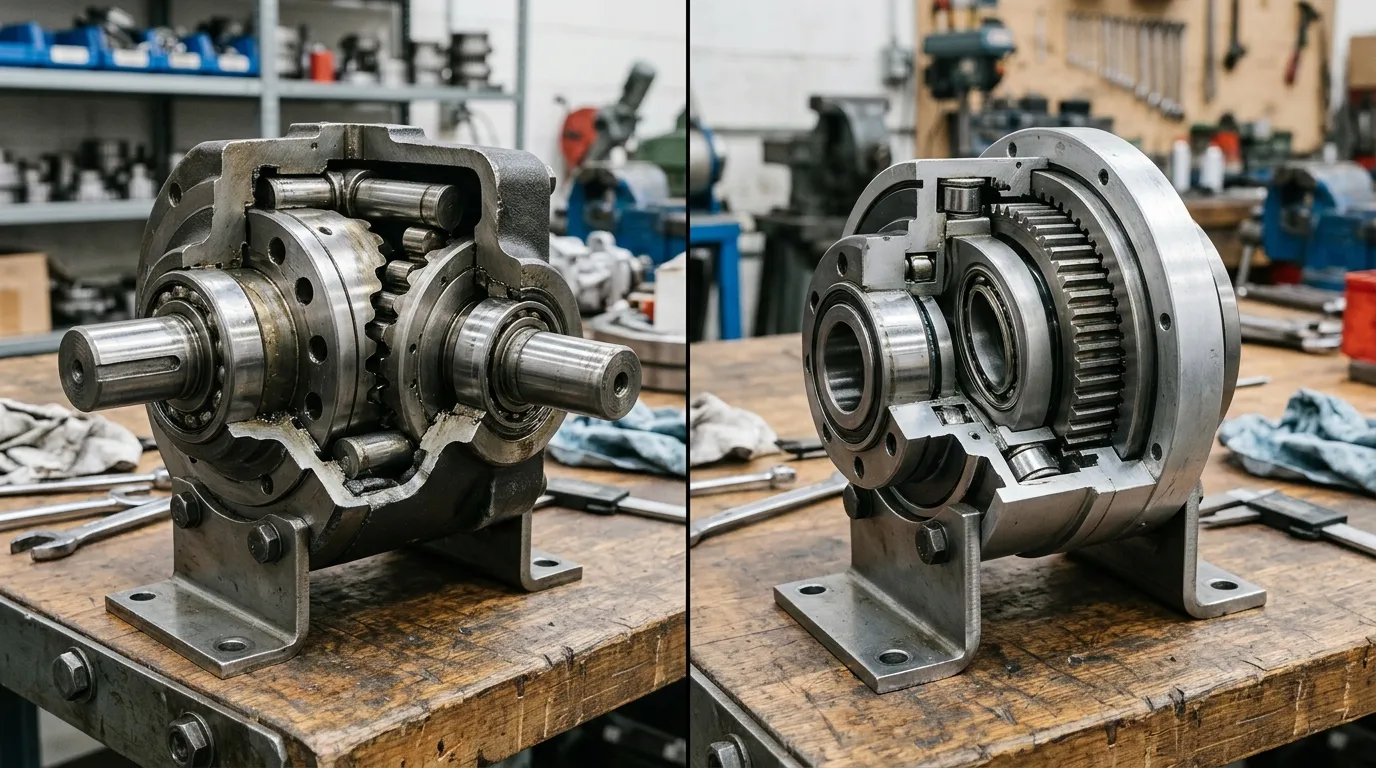
I propulsori cicloidali e armonici differiscono fondamentalmente per il backlash, Rigidità, Tolleranza agli urti, Efficienza, e durata della vita. I motori cicloidali favoriscono robustezza e carichi pesanti, mentre i drive armonici favoriscono compattezza e precisione.
| Parametro | Cambio cicloidale | Azionamento armonico |
|---|---|---|
| Reazione negativa | Quasi zero (Precarico dipendente) | Vero zero (per progettazione) |
| Rigidità torsionale | Alto | Moderato (Conformità alla flexspline) |
| Capacità di carico d'urto | Eccellente (~5× coppia nominale tipica) | Limitato (Rischio di fatica da flexspline) |
| Efficienza | 85–92% | 70–85% |
| Rapporto di riduzione | 30:Da 1 a 300:1 | 30:Da 1 a 300:1 |
| Dimensioni / peso | Più grande, più pesante | Compatto, leggero |
| Durata / usura | Long (Contatto rotante) | Limitato (Affaticamento della flexspline) |
| Rumore | Basso | Basso |
| Tendenza dei costi | Moderato | Storicamente più alto |
| Assi robotici meglio adattati | Base, spalla, Giunti ad alta inerzia | Polso, gomito, Giunti compatti |
Nessuna delle due tecnologie è universalmente "meglio." La scelta giusta dipende interamente da ciò che la giunzione deve fare — quanto carico sopporta, Quanto spesso vede un impatto, quanto spazio è disponibile, e quale livello di precisione richiede l'applicazione.
Reazione negativa: Zero vs Quasi-Zero
I motori armonici eliminano completamente il gioco di gioco tramite progettazione meccanica; I motori cicloidali raggiungono un gioco di gioco molto basso, che diventa praticamente zero quando viene precaricata.
Secondo Laifual Drive, Gli ingranaggi a onda di deformazione offrono un vero gioco di gioco zero per design, mentre i motori cicloidali offrono un gioco di gioco molto basso che dipende dal design e dal precarico. In pratica, Un azionamento cicloidale correttamente precaricato può funzionare in modo indistinguibile da un azionamento armonico nella maggior parte delle applicazioni di posizionamento. Tuttavia, Se la specifica applicativa richiede "zero reazioni negative" come requisito rigido — per esempio, Nelle apparecchiature di lavorazione meccanica o ispezione di precisione — l'unica opzione che lo garantisce matematicamente è un azionamento armonico.
Rigidità e tolleranza agli ammortizzatori
Gli azionamenti cicloidali sono più rigidi e più resistenti agli urti perché utilizzano molteplici punti di contatto rotanti che distribuiscono il carico, mentre i drive armonici si basano su una sottile flexspline che può affaticarsi in caso di impatto.
La differenza di rigidità deriva dalla stessa flexspline. Secondo Laifual Drive, I trasmissioni cicloidali possono tipicamente gestire carichi di ammortizzatore fino a circa 5× di coppia nominale, mentre i trasmissioni armoniche rischiano affaticamento flexspline nelle stesse condizioni. Il contatto rotolante in un drive cicloidale — dove i perni temprati ruotano contro il disco cicloidale — garantisce una lunga durata di servizio anche in lavori pesanti, Applicazioni soggette all'impatto. In un azionamento armonico, La flexspline si flette continuamente durante il funzionamento, e carichi improvvisi di shock possono accelerare la crepe causate dalla fatica.
Per le articolazioni di base e spalla dei robot che devono gestire un'alta inerzia e collisioni occasionali, Questa differenza è spesso decisiva.
Efficienza sotto carico
Gli azionamenti cicloidali sono generalmente 3–5% più efficienti rispetto agli azionamenti armonici perché utilizzano il contatto rotante invece dell'attrito scorrevole.
Secondo Patsnap Eureka, I moderni riduttori cicloidali offrono valori di efficienza compresi tra l'85 e il 92%, mentre i motori armonici raggiungono il 70–85% — una differenza di circa 3–5 punti percentuali nelle condizioni tipiche di funzionamento. Uno studio peer-reviewed del 2024 ha anche rilevato che gli azionamenti cicloidi e gli ingranaggi planetari generalmente mostrano un'efficienza superiore rispetto ai trasgressori a onde di deformazione comparabili.
Questo divario di efficienza è più importante in tre scenari:
- Robot alimentati a batteria, dove ogni watt di perdita di energia riduce il tempo di funzionamento
- Applicazioni a servizio continuo, dove la generazione di calore accelera l'usura dei componenti
- Applicazioni ad alta riduzione, dove le perdite da attrito scorrevole si accumulano
Per giunti a carico pesante che operano a cicli di lavoro elevati, La differenza di efficienza può significare temperature di esercizio più basse, Durata dei componenti più lunga, e requisiti di raffreddamento più piccoli.
Quali assi robotici utilizzano motori cicloidali vs azionamenti armonici?
Nella robotica industriale, Gli strumenti armonici dominano i polsi, gomiti, e giunti compatti di precisione; Azionamenti cicloidali di adattamento a basi, Spalle, e assi a carico pesante dove la tolleranza agli urti e la durata superano peso e dimensioni.
Secondo Source Robotics, I motori armonici sono lo standard industriale per la maggior parte delle braccia robotiche industriali. La loro compattezza e l'assenza di reazioni li rendono ideali per i più piccoli, articolazioni più veloci vicino all'estremità del braccio. Tuttavia, secondo Laifual Drive, I trasmissioni cicloidali sono le più adatte per le giunti di base, Asce grandi, e giunti ad alta inerzia, dove la loro rigidità e tolleranza agli ammortizzatori offrono chiari vantaggi.
| Asse robotico | Tecnologia tipica | Perché |
|---|---|---|
| Base / J1 | Cicloidale | Alta inerzia, shock loads, Rigidità critica |
| Spalla / J2 | Cicloidale o RV | Alta coppia, carichi gravitazionali |
| Gomito / J3 | Armonico o Planetario | Coppia moderata, La compattezza conta |
| Polso / J4–J6 | Armonico | Compattezza, zero reazioni negative, Precisione |
| Giunti Cobot | Armonico | Levigatezza, Retromarciabilità, compattezza |
| Industriale a carico utile pesante | Cicloidale / RV | Tolleranza agli urti, Durata della vita, Rigidità |
Il modello è coerente: più la giunzione è vicina alla base, più è probabile che usi un motore cicloidale. Le articolazioni della base e della spalla supportano tutto il peso del braccio e del carico utile, Sperimenta le coppie più elevate, e assorbono la maggior parte degli urti durante le partenze, Fermate, e collisioni. La compattezza di un azionamento armonico conta meno alla base, dove lo spazio è meno ristretto e la struttura è già grande.
Per un'analisi più approfondita di come funzionano i motori cicloidali nei sistemi robotici in particolare, Consulta la nostra guida dedicata a Robotica a ricambio cicloidale.
Come scegliere: Cicloidale o armonico per l'articolazione robotica?
Scegli un motore cicloidale quando si caricano l'urto, Rigidità, Durata della vita, oppure l'efficienza sono priorità; Scegliere un azionamento armonico quando la compattezza, zero reazioni negative, o la levigatezza a basso peso non sono negoziabili.
Scegli cicloidale se...
- La tua articolazione subisce scosse o collisioni (gestisce fino a ~5× coppia nominale)
- Serve un'elevata rigidità torsionale per carichi pesanti o ad alta inerzia
- Cicli di lavoro continui dove l'efficienza (85–92%) Riduce i costi di calore ed energia
- Lunga durata operativa con usura a contatto rotante (Nessuna fatica da flexspline)
- Base, spalla, oppure assi robotici grandi dove il peso è meno critico
Scegli armonico se...
- Zero reazioni negative è un requisito rigido (Posizionamento di precisione, Lavorazione meccanica, Ispezione)
- La compattezza e il basso peso sono fondamentali (polsi, cobots, Robot mobili)
- Liscio, È necessario un movimento senza gioco per le mosse di precisione a bassa velocità
- Puoi accettare un'efficienza inferiore (70–85%) e limiti di vita della flexspline
- Il budget consente un costo storicamente più alto
C'è anche una terza opzione che vale la pena considerare: Cambi planetari. Offrono alta efficienza e un reazione moderata a un costo inferiore, anche se generalmente offrono rapporti di riduzione più bassi per stadio. Se stai valutando questa opzione insieme a cicloidale e armonico, Confronta il nostro Cambio planetario vs cicloidale Analisi.
Per una struttura strutturata, Processo di selezione passo dopo passo — incluso come calcolare la coppia richiesta, Fattore di servizio, e rapporto di riduzione — leggi la nostra guida completa su Come scegliere il riduttore cicloidale.
Considerazioni pratiche: Costo, Manutenzione, e Integrazione
Oltre le specifiche di prestazione, Costo, Manutenzione, e la complessità di integrazione differiscono tra le due tecnologie.
Costo. Gli azionamenti armonici hanno storicamente avuto un costo maggiore a causa della produzione di precisione richiesta per il flexspline e il generatore d'onde. Secondo Source Robotics, I trasmissioni armoniche rimangono relativamente costose, anche se il costo è diminuito negli ultimi anni con l'ingresso di più produttori sul mercato. I motori cicloidali sono generalmente più competitivi in termini di costi, soprattutto a dimensioni più grandi dove la complessità produttiva dell'azionamento armonico aumenta.
Manutenzione e durata. I dischi cicloidali utilizzano il contatto rotante — perni temprati che rotolano contro il disco cicloidale — che si consuma lentamente e in modo prevedibile. I trasmissioni armoniche si basano su un elemento metallico flessibile che è soggetto a affaticamento nel tempo. In applicazioni pesanti con carichi d'urto, Un azionamento cicloidale può durare molto più di un azionamento armonico semplicemente perché non esiste una componente di flessione per la fatica.
Integrazione. I trasmissioni cicloidali sono più grandi e pesanti per la stessa coppia nominale, che conta nelle articolazioni di polso e gomito dove lo spazio è ristretto. Il formato compatto dei motori armonici è il loro principale vantaggio di integrazione. Tuttavia, I propulsori cicloidali sono generalmente più semplici da montare e allineare nelle posizioni di base e spalla, dove l'inviluppo più grande raramente rappresenta un problema.
Una limitazione da notare: secondo Source Robotics, I riduttori cicloidali sono inefficienti a rapporti di trasmissione piccoli. Sono progettati per una riduzione elevata — tipicamente 30:1 anni e oltre. Se la tua applicazione richiede meno riduzione di così, Un cambio planetario potrebbe essere più adatto. Per un confronto affiancato, vedi il nostro Cambio planetario vs trasmissione armonica Guida.
Domande frequenti
I motori cicloidali possono essere retroalimentati??
I motori cicloidali possono essere retroalimentati, ma con attrito maggiore rispetto agli azionamenti armonici. La retromarciabilità dipende dal rapporto di riduzione, Precarico, e lubrificazione. In pratica, I trasgressori cicloidali offrono una marcia posteriore limitata, mentre i motori armonici sono più facilmente guidabili all'indietro con rapporti di riduzione moderati — una considerazione importante per robot collaborativi e assi caricati a gravità.
Che è più costoso: Azionamento cicloidale o armonico?
Gli azionamenti armonici hanno storicamente avuto un costo maggiore a causa della produzione di precisione richiesta per il flexspline e il generatore d'onde. I motori cicloidali sono generalmente più competitivi in termini di costi, Soprattutto a dimensioni maggiori. Tuttavia, I prezzi variano molto a seconda del marchio, grandezza, e i prezzi del volume — e dei motori armonici sono diminuiti negli ultimi anni con l'aumento della concorrenza.
Che dura di più: Azionamento cicloidale o armonico?
Gli azionamenti cicloidali tipicamente durano più a lungo in applicazioni pesanti perché utilizzano il contatto rotolante invece dell'elemento metallico flessione su cui si basano gli azionamenti armonici. La fatica da flexspline è il principale meccanismo di usura che limita la durata della trasmissione armonica — specialmente sotto carichi d'urto o operazioni continue ad alta coppia.
Sia i riduttori cicloidali che i trasmissioni armoniche sono tecnologie comprovate per le giunture robotiche, ma rispondono a domande ingegneristiche diverse. Se la priorità è compattezza, zero reazioni negative, e precisione fluida — guarda i drive armonici. Se la priorità è Tolleranza agli urti, Rigidità, e lunga durata operativa sotto carichi pesanti — un azionamento cicloidale è la scelta più affidabile. Per la maggior parte dei robot industriali, Il design ottimale utilizza entrambi: Propulsori cicloidali alla base e alla spalla, Drives armonici al polso e al gomito.
Mingye produce riduttori a spirale cicloidali a Shanghai con opzioni di personalizzazione OEM — se la tua applicazione tende a essere cicloida, Il nostro team può aiutarti a dimensionare l'unità giusta per la tua articolazione robotica.
Condividi sui social:


Contattaci
In questo articolo
Cambio del mixer interno in gomma: Leggi il profilo di caricamento batch, Non solo kW del motore
22 ottobre, 2026
Accoppiamento del cambio industriale caldo dopo l'allineamento a freddo: Cosa controllare
22 ottobre, 2026
Il motore idraulico a ruota non ruota: Motore separato, Guasti ai freni e al cambio
22 ottobre, 2026
Cambiamenti del gap del rullo del calendario: Cosa deve contenere l'accoppiamento di trasmissione?
22 ottobre, 2026