


Riduttori Planetari di Precisione
I sistemi di trasmissione planetaria di precisione sono strutturati per supportare un controllo del movimento accurato con una coppia stabile.


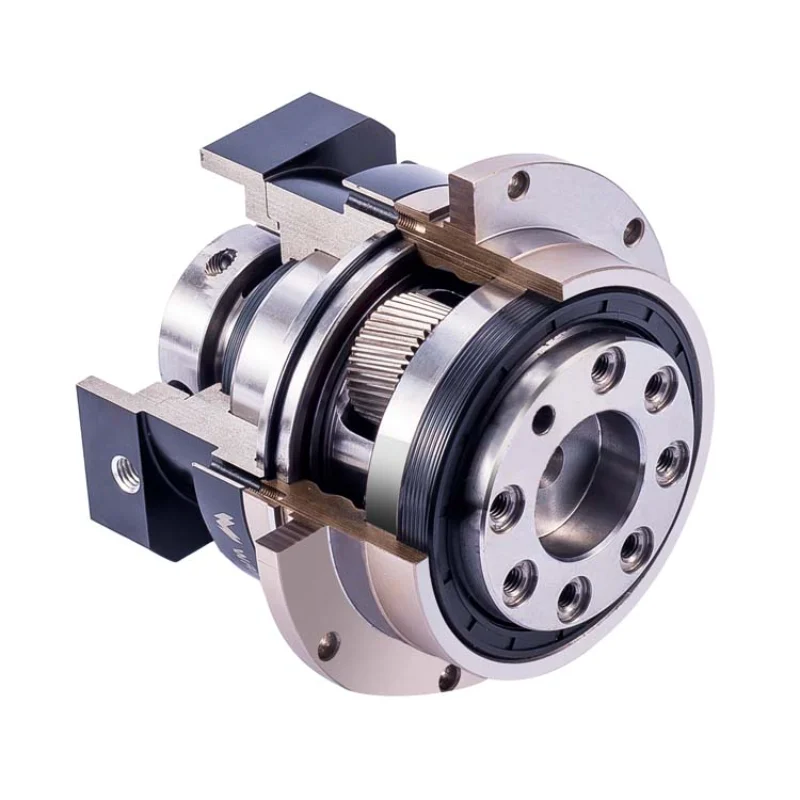
Riduttori planetari di precisione per sistemi di movimento ad alta precisione
I riduttori planetari di precisione sono progettati per fornire una riduzione controllata della velocità e una coppia stabile in sistemi che richiedono alta precisione nel posizionamento. La struttura interna consiste in un ingranaggio solare, Ingranaggi multipli planetari, e un ingranaggio ad anello, permettendo una distribuzione uniforme dell'energia all'interno del sistema di trasmissione. Questa configurazione supporta applicazioni in cui il controllo del movimento deve rimanere coerente e preciso per lunghi periodi operativi.
Struttura dei Mezzi Planetari per Controllo del Movimento a Basso Gioco di Gioco
- L'ingaggio multi-marce distribuisce il carico all'interno del sistema
- Il design a basso gioco supporta un'uscita di movimento accurata
- La struttura compatta supporta l'installazione in spazi limitati
- L'interazione degli ingranaggi supporta una trasmissione fluida e stabile
Il processo di riduzione avviene tramite una rotazione coordinata tra i sistemi solari, Ingranaggi planetari, e l'ingranaggio ad anello. Questa configurazione consente una coppia stabile mantenendo una velocità di rotazione controllata. La condivisione del carico tra più ingranaggi riduce la concentrazione dello stress, supportando prestazioni meccaniche costanti durante il funzionamento continuo.
La carcassa chiusa protegge i componenti interni dalla polvere, Umidità, e influenze esterne. La lubrificazione interna supporta un'interazione fluida degli ingranaggi, Aiutando a mantenere condizioni operative stabili per lunghi periodi di servizio. Questa struttura supporta anche una riduzione della frequenza di manutenzione mantenendo prestazioni costanti.
I riduttori planetari di precisione sono ampiamente applicati in sistemi che richiedono alta precisione e un movimento controllato. La loro struttura supporta l'uso nelle attrezzature di posizionamento, Sistemi di automazione, e assemblaggi meccanici di precisione. La combinazione di basso gioco e progettazione compatta consente l'integrazione in sistemi dove la precisione del movimento e i vincoli strutturali devono essere bilanciati.