


 Casa /
Perché vengono utilizzati i riduttori cicloidali nella robotica?
Motore ad angolo retto: Alimentazione elettrica corrispondente, Velocità variabile e frenata
26 ottobre, 2026
Pianificazione di un'installazione di riduttore bisellato: Trasformare i requisiti dell'albero in una disposizione di trasmissione pratica
26 ottobre, 2026
Scegliere un cambio di gru a testa in base alla sua funzione di sollevamento o movimento
26 ottobre, 2026
Sostituzione di un cambio a vite indeterminata industriale: Cosa mantenere e cosa rivalutare
25 ottobre, 2026
I cambi cicloidali sono utilizzati nella robotica perché offrono alti rapporti di riduzione (30:Da 1 a 300:1) in un unico palco compatto con un gioco estremamente basso, Alta rigidità torsionale, e un'eccezionale tolleranza al carico d'urto — esattamente ciò di cui le giunti robotiche hanno bisogno per una precisione, Moto ripetibile sotto carichi variabili. Il loro contatto a rotolamento multi-dente distribuisce la forza su molte superfici, così sopravvivono agli inizi bruschi, Fermate, e inversioni di direzione comuni nel funzionamento robotico.
Punti chiave
- I cambi cicloidali raggiungono rapporti monostadio a partire da 30:Da 1 a 300:1 con reazione negativa fino a ≤1 arcmin, Permettendo un posizionamento preciso delle articolazioni robotiche.
- Il contatto a rotolamento multi-dente distribuisce il carico su molte superfici, Offrendo ai motori cicloidali una tolleranza al carico d'urto fino a 5 volte la coppia nominale — ideale per eventi robotici di avvio/arresto e bloccaggio.
- Il design eccentrico a camme con contatto rotolante minimizza l'usura e il gioco di gioco massimizza la rigidità, Superando i riduttori planetari sotto carichi d'urto.
- I propulsori cicloidali dominano i robot industriali ad alto carico utile; I motori armonici rimangono preferiti per i robot più leggeri (Carico utile da 1–20 kg) dove il rapporto precisione/peso conta di più.
Cos'è un cambio cicloidale?
Un cambio cicloidale è un riduttore compatto che utilizza una camma eccentrica per far orbitare uno o due dischi cicloidali contro perni ad anello fermi, Convertire input ad alta velocità in coppia elevata, uscita a bassa velocità tramite contatto rotolante. È uno dei tre principali tipi di ingranaggi utilizzati nei robot industriali, Accanto all'onda di deformazione (Armonico) Azionamenti e Trasmissione a Ingranaggi Planetari.
Il cambio cicloidale appartiene a una famiglia di componenti per la trasmissione di potenza che servono l'automazione industriale, Movimentazione dei materiali, e macchinari di processo. Oltre la robotica, I cambi cicloidali sono ampiamente utilizzati in molte applicazioni industriali dove compatti, È richiesta una riduzione di coppia elevata.
Come funziona un cambio cicloidale?
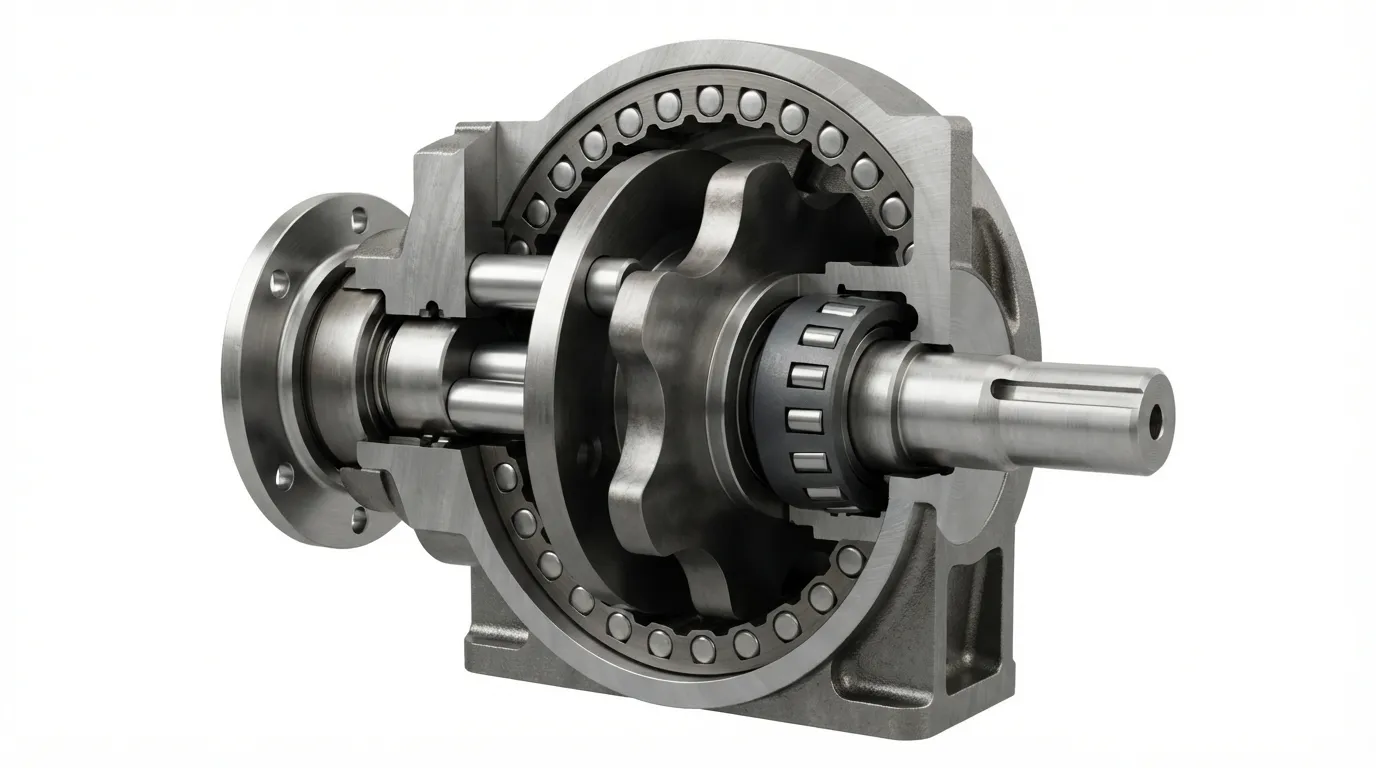
Un cambio cicloidale funziona convertendo il movimento rotante di un albero di ingresso in quello più lento, Moto orbitale a coppia elevata di uno o più dischi cicloidali, che poi azionano un albero di uscita attraverso un insieme di perni di uscita.
Il principio di funzionamento segue questi passaggi:
- Rotazione dell'albero di ingresso: L'albero di ingresso fa girare un cuscinetto eccentrico montato al centro.
- Movimento eccentrico della camma: Il cuscinetto eccentrico costringe il disco cicloidale a orbitare invece di ruotare semplicemente, creando un moto circolare fuori centro.
- Innestazione del disco cicloidale: Mentre il disco orbita, Il suo profilo lobatico si incastra con perni ad anello fissi fissati all'alloggiamento del cambio.
- Anticipo pin per pin: Ogni orbita completa del disco avanza il punto di ingaggio di un lobo, costringendo il disco a ruotare leggermente nella direzione opposta.
- Estrazione dei pin di uscita: Pin di uscita, posizionati attraverso fori nel disco, cattura questa lenta rotazione e trasferiscila all'albero di uscita.
- Generazione dei rapporti: Il rapporto di riduzione è uguale al numero di lobi sul disco, Creare la riduzione della velocità.
Secondo IMSystems, se ci sono 11 perni fissi e 10 lobi sul disco cicloidale, la velocità di uscita è ridotta di un fattore 10, e la coppia in uscita aumenta di dieci volte. Questo design a singolo stadio raggiunge rapporti da 30:1 fino a 300:1.
Una considerazione progettuale: Il moto orbitale del disco cicloidale crea vibrazioni. Gli ingegneri compensano con sistemi a doppio disco, dove due dischi sono montati a 180 gradi di distanza per annullare lo squilibrio reciproco, anche se questo aumenta dimensioni e peso.
Perché vengono utilizzati i cambi cicloidali nelle giunture robotiche?
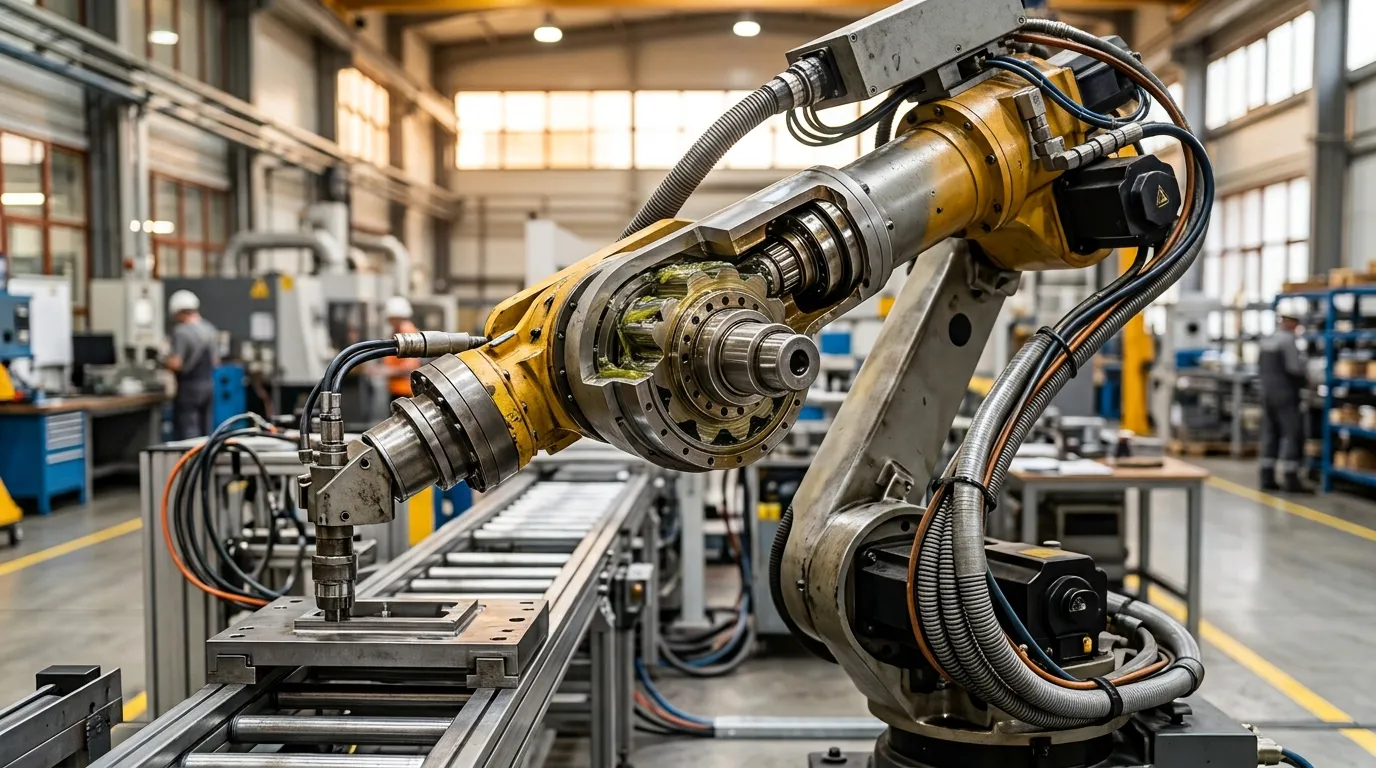
Le giunti robotiche richiedono un'elevata densità di coppia, Minima reazione negativa, Alta rigidità, e resilienza ai carichi d'urto in un pacchetto compatto — i cambi cicloidali forniscono tutti e quattro grazie al loro unico design a contatto rotolante a più denti.
Secondo Cone Drive, I trasmissioni cicloidali gestiscono una coppia elevata con minimo gioco di gioco e sono utilizzati nei bracci robotici, Attuatori, e sistemi di controllo del movimento dove sono necessarie compattezza e riduzioni di marcia ad alte prestazioni. Il contatto rotolante tra i denti degli ingranaggi cicloidali riduce il rischio di usura, Consentire carichi pesanti senza guasti.
La tabella sottostante mappa le caratteristiche progettuali dei riduttori cicloidali ai benefici specifici che offrono nelle giunture robotiche:
| Caratteristica di design | Come funziona | Beneficio robotico |
|---|---|---|
| Disco cicloidale eccentrico a cam | Rapporto alto compatto a singolo stadio | Alta riduzione nell'involucro stretto dei giunti |
| Contatto a rotolamento multi-dente | Carico distribuito su molte superfici | Alta rigidità torsionale, Tolleranza agli urti |
| Contatto rotante (non scorrevole) | Usura minima, Nessun gap per i denti | Una reazione quasi zero persiste sulla vita |
| Progettazione a doppio disco | I dischi controrotanti cancellano le vibrazioni | Movimento fluido a velocità variabili |
La rete multi-dente è il vantaggio principale. Quando un braccio robotico cambia direzione sotto carichi pesanti, Il cambio cicloidale distribuisce il carico su molte superfici di rotolamento simultaneamente. Come ha osservato un esperto di robotica, Questo fornisce "Alta coppia, Movimento fluido, e quasi zero reazioni negative" anche durante rapidi inversioni di direzione. Un cambio planetario nelle stesse condizioni concentrerebbe lo stress su un singolo dente di ingranaggio, rischiando danni.
Quali sono gli svantaggi o i limiti dei riduttori cicloidali?
I riduttori cicloidali presentano svantaggi — vibrazioni dovute al moto orbitale, Costo superiore alle unità planetarie, e una retromarcia limitata a rapporti elevati — ma questi sono compromessi accettabili nelle giunti robotiche ad alto carico utile, dove precisione e durata contano di più.
Le principali limitazioni e il loro contesto ingegneristico:
- Vibrazione: Il moto orbitale del disco cicloidale crea vibrazioni intrinseche. Il design a doppio disco riduce ma non elimina questo problema; I progettisti robotici devono tenerne conto negli assi ad alta velocità.
- Costo: Secondo Cone Drive, Gli ingranaggi cicloidali sono generalmente più costosi da produrre rispetto alle alternative planetarie. Tuttavia, Offrono risparmi a lungo termine grazie alla durata, Manutenzione ridotta, e maggiore efficienza in applicazioni impegnative.
- Limitazioni della retromarcia: A rapporti di riduzione elevati, L'attrito e il meccanismo eccentrico rendono difficile il backdriving. Questo rappresenta un vantaggio di sicurezza per la capacità di mantenimento del carico, ma limita le applicazioni di recupero energetico.
- Complessità: La lavorazione di precisione richiesta per i dischi cicloidali e i componenti eccentrici li rende più complessi da produrre rispetto ai semplici ingranaggi planetari.
Per ingegneri che confrontano i costi tra tipi di cambi, Comprendere il costo totale di proprietà conta più del prezzo iniziale di acquisto nelle applicazioni robotiche.
Si può spingere un cambio cicloidale?
Alcuni cambi cicloidali possono essere retroazionati a rapporti di riduzione più bassi, Ma l'attrito e il meccanismo eccentrico rendono difficile il retromarciamento a rapporti più alti — una proprietà utile per la capacità di contenere il carico, ma una limitazione per il recupero di energia o il movimento in accanto.
Secondo IMSystems, a rapporti di trasmissione più bassi, alcuni motori cicloidali possono essere guidabili in backrover, Permettere il recupero energetico e la conformità nei sistemi robotici. Questo significa che il cambio può essere azionato dal lato di uscita in determinate condizioni. Tuttavia, man mano che il rapporto di riduzione aumenta, L'attrito interno e il vantaggio meccanico del meccanismo eccentrico si combinano per resistere al movimento inverso.
Per progettisti robotici, Questa retromarcia condizionata è un'arma a doppio taglio:
- Vantaggio: Riduttori cicloidali ad alto rapporto mantengono saldamente i carichi quando viene rimossa la corrente, agendo come freno senza hardware aggiuntivo.
- Limitazione: Il cambio non può essere utilizzato per il recupero energetico nei sistemi rigeneranti, e non fornirà la conformità retrocedibile necessaria per alcune applicazioni collaborative o controllate dalla forza.
Motori cicloidali vs azionamenti armonici nella robotica
I propulsori armonici dominano le braccia robotiche leggere (Carico utile da 1–20 kg) dove il rapporto precisione/peso è critico; I riduttori cicloidali eccellono nei robot ad alto carico utile dove la tolleranza agli urti, Rigidità, e la durabilità sotto carichi pesanti è fondamentale.
Secondo Frontiers in Robotics and AI, I principali tipi di ingranaggi utilizzati nei robot industriali sono i trasmissioni a onde di deformazione (comunemente chiamate azionamenti armonici), Azionamenti cicloidali, e ingranaggi planetari. La scelta tra questi dipende dalla classe di carico utile del robot e dalle condizioni operative.
| Attributo | Cambio cicloidale | Azionamento armonico |
|---|---|---|
| Rapporto di riduzione | 30:1–300:1 singolo stadio | Alto (tipico 50:1–160:1) |
| Reazione negativa | ≤1 arcmin possibile | Quasi zero |
| Densità di coppia | Eccellente | Eccellente (più leggero) |
| Tolleranza al carico d'urto | Eccellente (fino a 5x nominale) | Moderato (Fragile della flexspline) |
| Vibrazione | Alcuni (Moto orbitale) | Basso |
| Costo | Più alto di planetario | Più alto di planetario |
| Miglior intervallo di carico utile | Robot ad alto carico utile | Robot da 1 a 20 kg |
| Manutenzione | Usura bassa, durevole | Affaticamento della flessiplina nel tempo |
Un modello chiaro è emerso nella robotica industriale: Gli ingranaggi cicloidali sono ampiamente utilizzati nei robot ad alto carico utile, mentre le onde di deformazione o le propulsioni armoniche dominano molte giunture robotiche nei robot a carico più basso (1–20 kg). Il peso più leggero e il gioco quasi nullo della trasmissione armonica lo rendono attraente per piccoli, quasi, Braccia precise. I riduttori cicloidali diventano la scelta preferita quando il robot deve gestire carichi più pesanti, Sopravvivere agli eventi shock, e mantenere la precisione per una vita operativa più lunga.
Per un confronto più dettagliato di questi due tipi di unità, Consulta la nostra guida su Cambio cicloidale vs trasmissione armonica.
Riduttori cicloidali vs planetari nella robotica
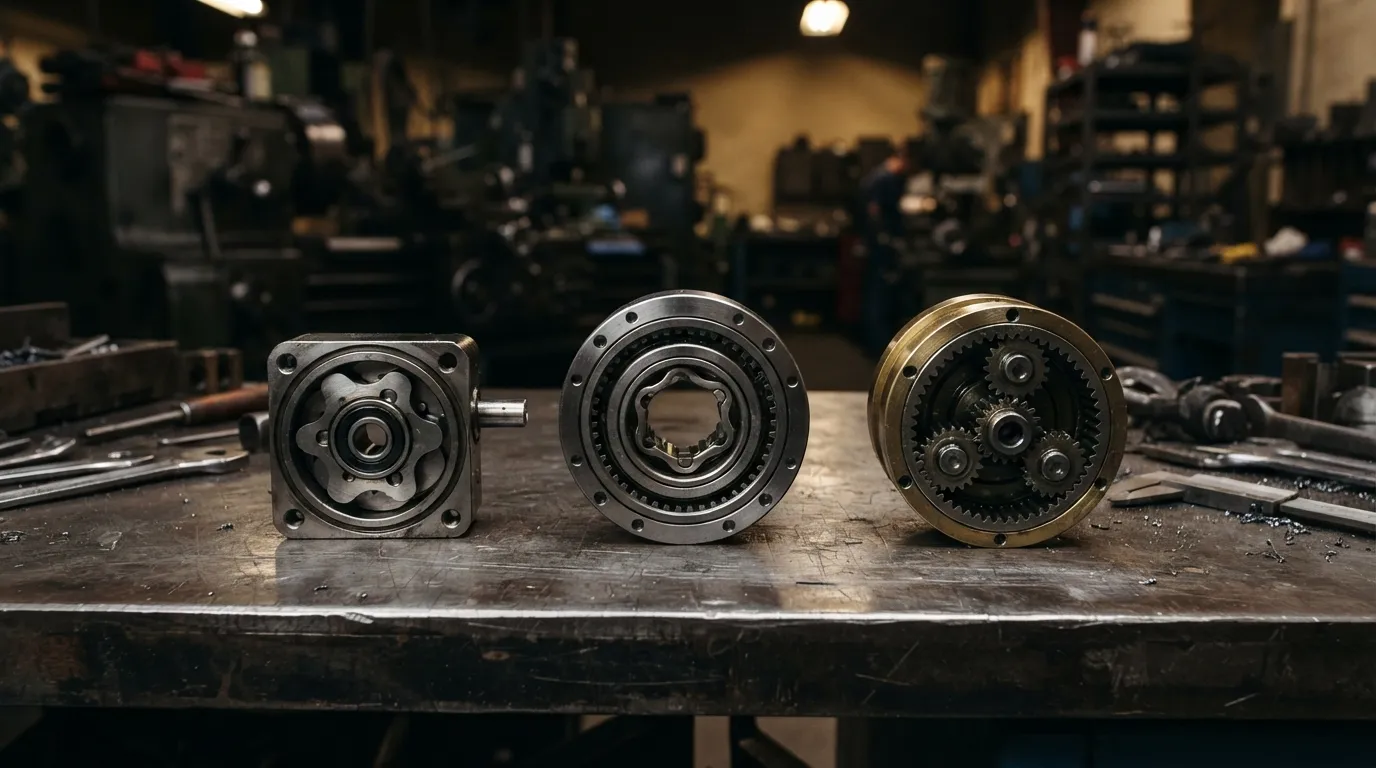
I riduttori planetari offrono costi inferiori, Maggiore efficienza, e riduzione delle vibrazioni, Ma i cambi cicloidali sono la scelta standard quando un'unità planetaria sopravvive a carichi stazionari ma si guasta a causa di carichi d'urto, Startup Jams, o frequenti inversioni di direzione.
Come spiega Firgelli, il motore cicloidale è "La scelta standard quando un cambio planetario sopravvive al carico in regime stazionario ma si spezza i denti da un avviamento o un blocco di un blocco." Questa distinzione è fondamentale per applicazioni robotiche dove l'articolazione inizia frequentemente, Fermate, Reversi, oppure incontra resistenza.
| Attributo | Cambio cicloidale | Cambio planetario |
|---|---|---|
| Rapporto di riduzione | 30:1–300:1 singolo stadio | 3:1–100:1 per tappa |
| Reazione negativa | ≤1 arcmin possibile | 3–10 arcmin tipici |
| Tolleranza al carico d'urto | Eccellente (fino a 5x nominale) | Moderato (Scheggiatura dei denti dell'ingranaggio) |
| Densità di coppia | Più alto per peso | Inferiore per peso |
| Efficienza | Bene, Leggermente più basso | Eccellente |
| Vibrazione | Alcuni (Moto orbitale) | Basso |
| Costo | Più in alto | Lower |
| Miglior utilizzo | Shock loads, alta precisione | Carichi costanti, Alta velocità |
I cambi planetari sono la scelta giusta quando il carico è prevedibile, La velocità è alta, E l'efficienza dei costi è una priorità. I riduttori cicloidali giustificano il loro costo più elevato quando il giunto deve assorbire i carichi d'urto, mantenere un gioco di gioco estremamente basso, oppure funzionare per anni senza manutenzione dovuta alle conseguenze.
Per un confronto tecnico approfondito di questi due progetti, vedi il nostro Cambio planetario vs cicloidale Analisi.
Come selezionare un cambio cicloidale per un giunto robotico
Seleziona un cambio cicloidale specificando il rapporto di riduzione, Reazione negativa, Rigidità torsionale, Coppia continua e di picco, Velocità, e configurazione di montaggio — in quest'ordine di priorità per la maggior parte delle giunture robotiche.
Il processo di selezione segue una sequenza logica:
- Determinare il rapporto di riduzione necessario adattare la velocità del motore alla velocità richiesta per la giunzione. I cambi cicloidali a stadio singolo coprono 30:Da 1 a 300:1.
- Specifica la tolleranza al gioco basato sui requisiti di precisione del posizionamento. Per applicazioni robotiche ad alta precisione, puntare a una reazione negativa sotto i 3 minuti d'arco (0.05 gradi), secondo Arctos Robotics.
- Calcolare i requisiti di rigidità torsionale basata sul carico e sulla flessione accettabile sotto coppia massima.
- Definire coppia continua e coppia di picco per l'applicazione. Per riferimento, la serie GAM GCL di riduttori cicloidali robotizzati offre una coppia nominale da 167 a 4410 Nm su tutta la gamma di dimensioni.
- Controlla le velocità di valutazione — i riduttori cicloidali hanno velocità massime di ingresso che non devono essere superate.
- Conferma i vincoli di dimensione e peso per l'involucro giunto robotico.
- Seleziona la configurazione di montaggio — flange, Asse, oppure le opzioni a canna cava devono corrispondere al design della giunzione.
- Revisione di efficienza e costi Compromessi rispetto al ciclo di lavoro dell'applicazione.
Per indicazioni dettagliate sul processo di selezione, Vedi Come scegliere un riduttore cicloidale.
Verdetto finale — Quando scegliere cicloidale rispetto a armonico o planetario
Scegliere cicloidale per robot ad alto carico utile, Assi a scossa, oppure quando una lunga durata operativa con manutenzione minima è critica; scegli armonico per bracci di precisione leggeri; Scegliere planetario per lo stato stazionario, Applicazioni sensibili ai costi.
Tre regole decisionali riassumono le linee guida ingegneristiche:
- Scegliere cicloidale quando: Il robot gestisce carichi utili elevati, L'articolazione subisce carichi di urto o frequenti inversioni di direzione, oppure l'applicazione richiede un gioco di gioco inferiore a 3 minuti d'arco con lunga durata di servizio.
- Scegli armonico (Onda di deformazione) quando: Il robot appartiene alla classe di carico utile da 1 a 20 kg, Il peso è fondamentale, e l'applicazione richiede quasi zero reazione in un package leggero.
- Scegli planetario quando: Il carico è costante, Gli eventi shock sono rari, La velocità è alta, e il costo iniziale è il vincolo principale.
Il cambio cicloidale si guadagna il suo posto nelle giunture robotiche perché risolve il problema ingegneristico più difficile nel movimento dei robot: combinazione di alta riduzione, alta precisione, e alta durabilità in un pacchetto compatto che può resistere agli abusi reali delle operazioni industriali.
Mingye progetta e produce riduttori a spirale cicloidali e altre apparecchiature di trasmissione di potenza nel proprio stabilimento dotato di CNC. Per indicazioni ingegneristiche specifiche per il progetto del giunto robotico, contattare il team Mingye.
Condividi sui social:


Contattaci
In questo articolo
Motore ad angolo retto: Alimentazione elettrica corrispondente, Velocità variabile e frenata
26 ottobre, 2026
Pianificazione di un'installazione di riduttore bisellato: Trasformare i requisiti dell'albero in una disposizione di trasmissione pratica
26 ottobre, 2026
Scegliere un cambio di gru a testa in base alla sua funzione di sollevamento o movimento
26 ottobre, 2026
Sostituzione di un cambio a vite indeterminata industriale: Cosa mantenere e cosa rivalutare
25 ottobre, 2026